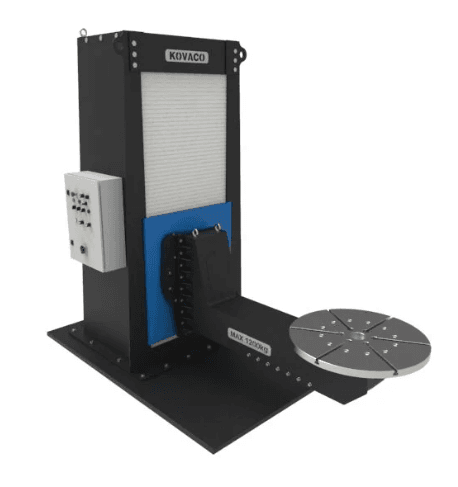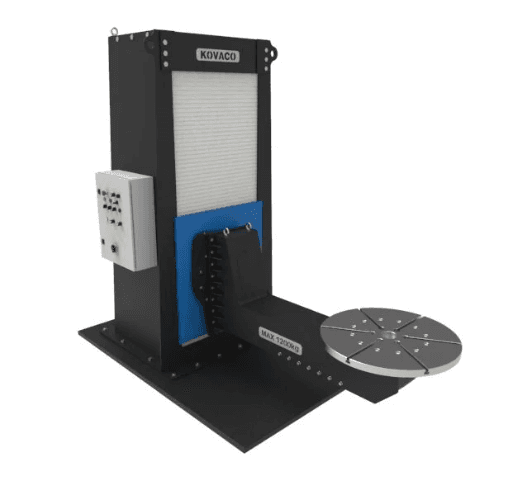
Ein manueller Positionierer bringt das Teil dorthin, wo der Schweißer es braucht: Der Bediener stellt die Position ein und regelt die Drehzahl stufenlos, mit einem START-STOP-System. Ein Roboter-Positionierer ist eine Achse der Schweißzelle: Seine Getriebe sind für Servomotoren gebaut, sodass die Robotersteuerung das Teil synchron mit dem Brenner bewegt. KOVACO baut beides, 6 Typen für das manuelle Schweißen und 7 für das Roboterschweißen.
Vom anderen Ende der Halle sehen beide gleich aus: ein Rahmen, ein Tisch, darauf ein Teil, das sich dreht. Der Unterschied liegt darin, wer die Bewegung steuert und wie genau die Maschine gehorchen muss. Ein Schweißer korrigiert nach Augenmaß, ein Zehntelgrad spielt für ihn keine Rolle. Ein Roboter wiederholt eine programmierte Bahn und schweißt genau dort, wo man es ihm vorgegeben hat. Das Teil muss also jedes Mal an derselben Stelle ankommen.
Was einen Positionierer zum Roboter-Positionierer macht
Präzision. Die Roboter-Positionierer von KOVACO drehen Tisch und Arm über präzise Zykloidgetriebe und heben bei den dreiachsigen Typen über Kugelgewindetriebe. Die Schnittstelle jedes Achsgetriebes wird an die Servomotoren angepasst, die der Kunde vorgibt. So wird der Positionierer auf den Roboter und seine Steuerung abgestimmt.
Manuelle Positionierer und Roboter-Positionierer im Vergleich
| Typ | Einsatz | Tragfähigkeit | Größen |
|---|---|---|---|
| SPK | Manuelle Positionierer | von 1 200 kg bis 15 t | SPK 12, SPK 25, SPK 50, SPK 100, SPK 150 |
| PP | Manuelle Positionierer | von 800 kg bis 10 t | PP 8, PP 15, PP 30, PP 50, PP 100 |
| SP | Manuelle Positionierer | von 600 kg bis 15 t | SP 6, SP 12, SP 25, SP 50, SP 100, SP 150 |
| SPK-D | Manuelle Positionierer | von 2 400 kg bis 30 t | SPK 12-D, SPK 25-D, SPK 50-D, SPK 100-D, SPK 150-D |
| SP-DL | Manuelle Positionierer | von 2 400 kg bis 20 t | SP 12-DL, SP 25-DL, SP 50-DL, SP 100-DL |
| SPK-BZ-D | Manuelle Positionierer | von 600 kg bis 5 t | SPK 6-BZ-D, SPK 12-BZ-D, SPK 25-BZ-D |
| SPK-HO-R | Roboter-Positionierer | von 600 kg bis 5 t | – |
| SPK-D-R | Roboter-Positionierer | von 1 200 kg bis 30 t | – |
| SPK-BZ-DP-HO-R | Roboter-Positionierer | von 600 kg bis 5 t | – |
| SPK-BZ-HR-HO-R | Roboter-Positionierer | von 600 kg bis 5 t | – |
| SPK-R | Roboter-Positionierer | von 600 kg bis 15 t | – |
| SPK-BZ-D-R | Roboter-Positionierer | von 1 200 kg bis 30 t | – |
| SPK-BZ-DR-HO-R | Roboter-Positionierer | von 600 kg bis 5 t | – |
Aus dem KOVACO-Katalog, erstellt aus den aktuellen Produktdaten.
Wie präzise muss ein Roboter-Positionierer sein?
So präzise, dass der Roboter die Naht nie suchen muss. Deshalb verwenden die Roboter-Positionierer von KOVACO Zykloidgetriebe mit sehr geringem Spiel statt der Schnecken- und Stirnradantriebe, die für das manuelle Schweißen völlig ausreichen. Angetrieben wird die Achse dann von einem Servomotor, der seine Position an die Robotersteuerung zurückmeldet. So bewegen sich Tisch und Brenner als ein koordiniertes System.
Zweiseitige Typen für Schweißen ohne Unterbrechung
Bei den drehbaren zweiseitigen Typen schweißt der Roboter auf der einen Seite, während der Bediener auf der anderen Seite hinter der Trennwand die Teile wechselt. Ist die Naht fertig, dreht sich der Positionierer um 180°, und der Zyklus wiederholt sich.
Wann ein manueller Positionierer die richtige Wahl ist
Für klassische Schweißbetriebe, Einzelstücke und Kleinserien. Die kompakten Typen PP und SP brauchen keine Verankerung und lassen sich deshalb dorthin umsetzen, wo gerade gearbeitet wird.
Zusammenfassung
Ein manueller Positionierer dient dem Schweißer: stufenlose Drehzahl, START-STOP, robuste Antriebe und bei den Typen PP und SP keine Verankerung. Ein Roboter-Positionierer dient einem Programm: Zykloidgetriebe, Servoschnittstellen nach Wahl des Kunden und zweiseitige Bauformen, bei denen der Roboter weiterschweißt, während die Teile gewechselt werden. Wenn Sie Einzelstücke schweißen, bleiben Sie beim manuellen Positionierer. Kommt dasselbe Teil Hunderte Male wieder, rechnet sich die Roboterzelle.
Ähnliche Fragen
Funktioniert ein KOVACO-Positionierer mit einem Roboter von FANUC, KUKA oder ABB?
Die Getriebeschnittstelle jeder Achse wird an die Servomotoren angepasst, die Sie vorgeben. Nennen Sie uns den Roboter und seine Steuerung, und wir bestätigen die Konfiguration für Ihre Zelle.
Liefern Sie auch die Spannvorrichtung?
Ja. Die Spannvorrichtungen werden für Ihr Teil konstruiert und zusammen mit dem Positionierer schlüsselfertig geliefert.
Beschreiben Sie uns Ihr Teil oder Ihre Maschine
Ein Techniker antwortet innerhalb von 48 Stunden für Ihren Fall: Typ, Größe und was nötig ist, damit es passt.